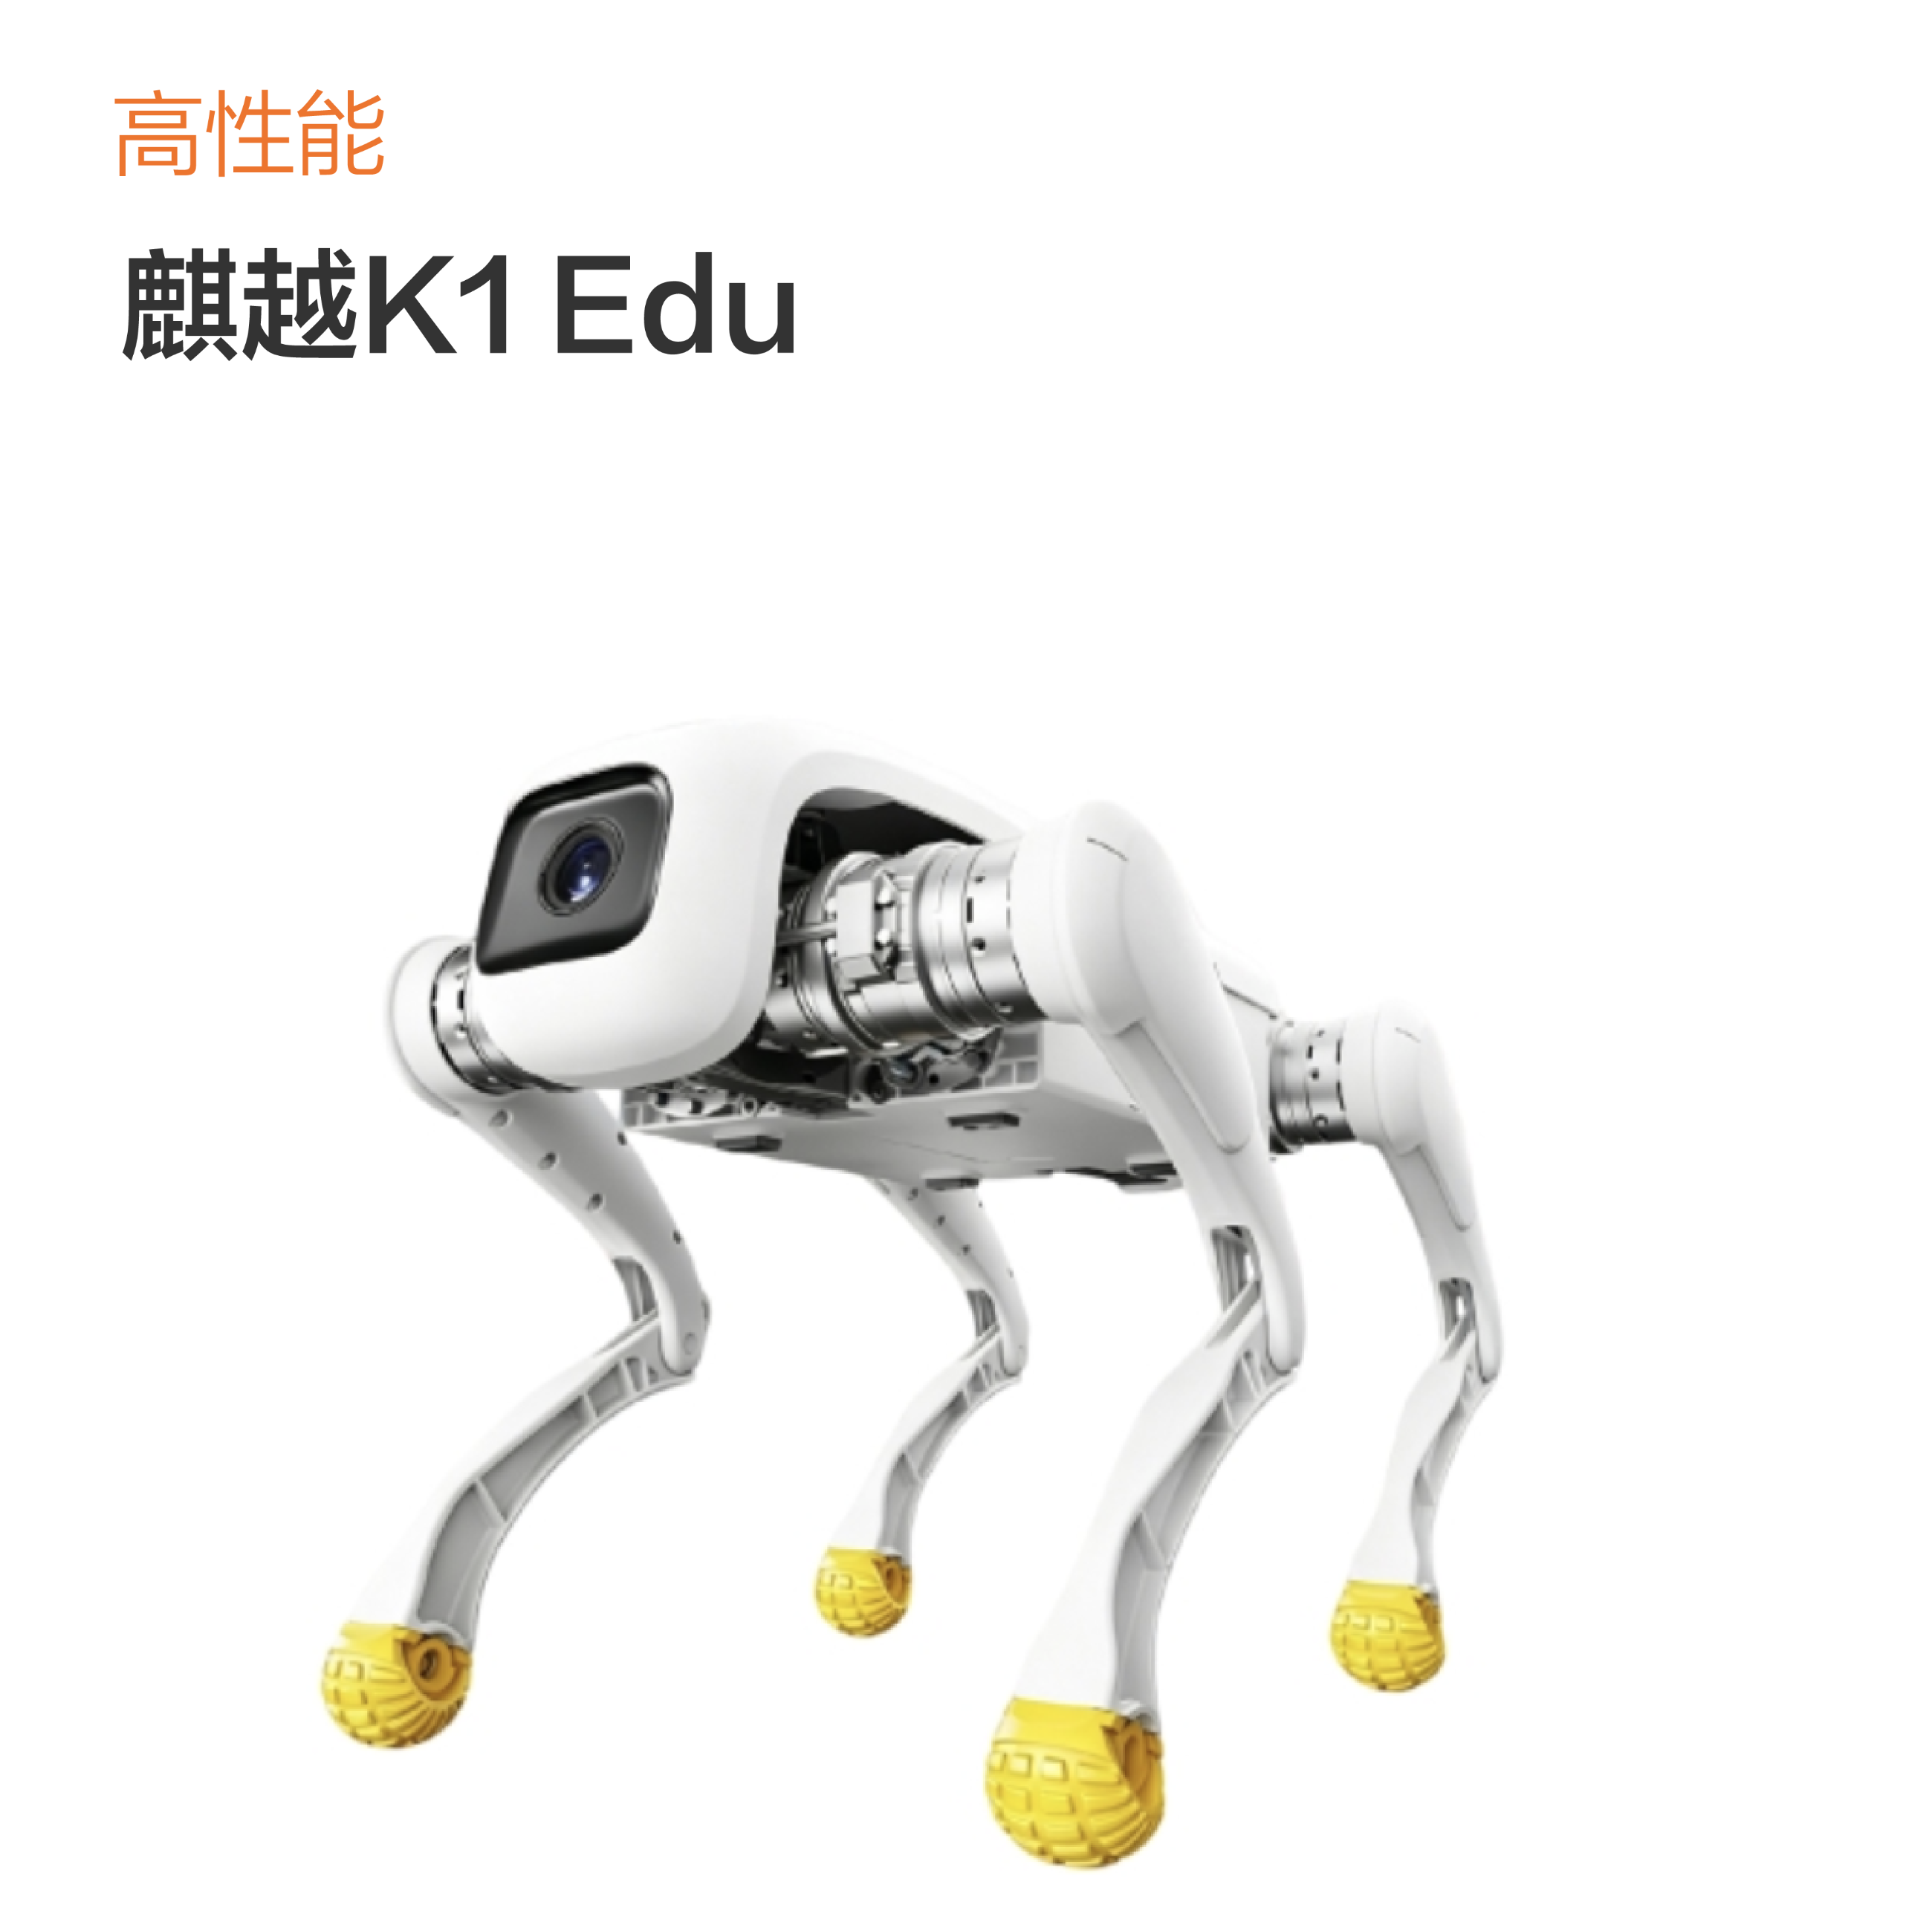
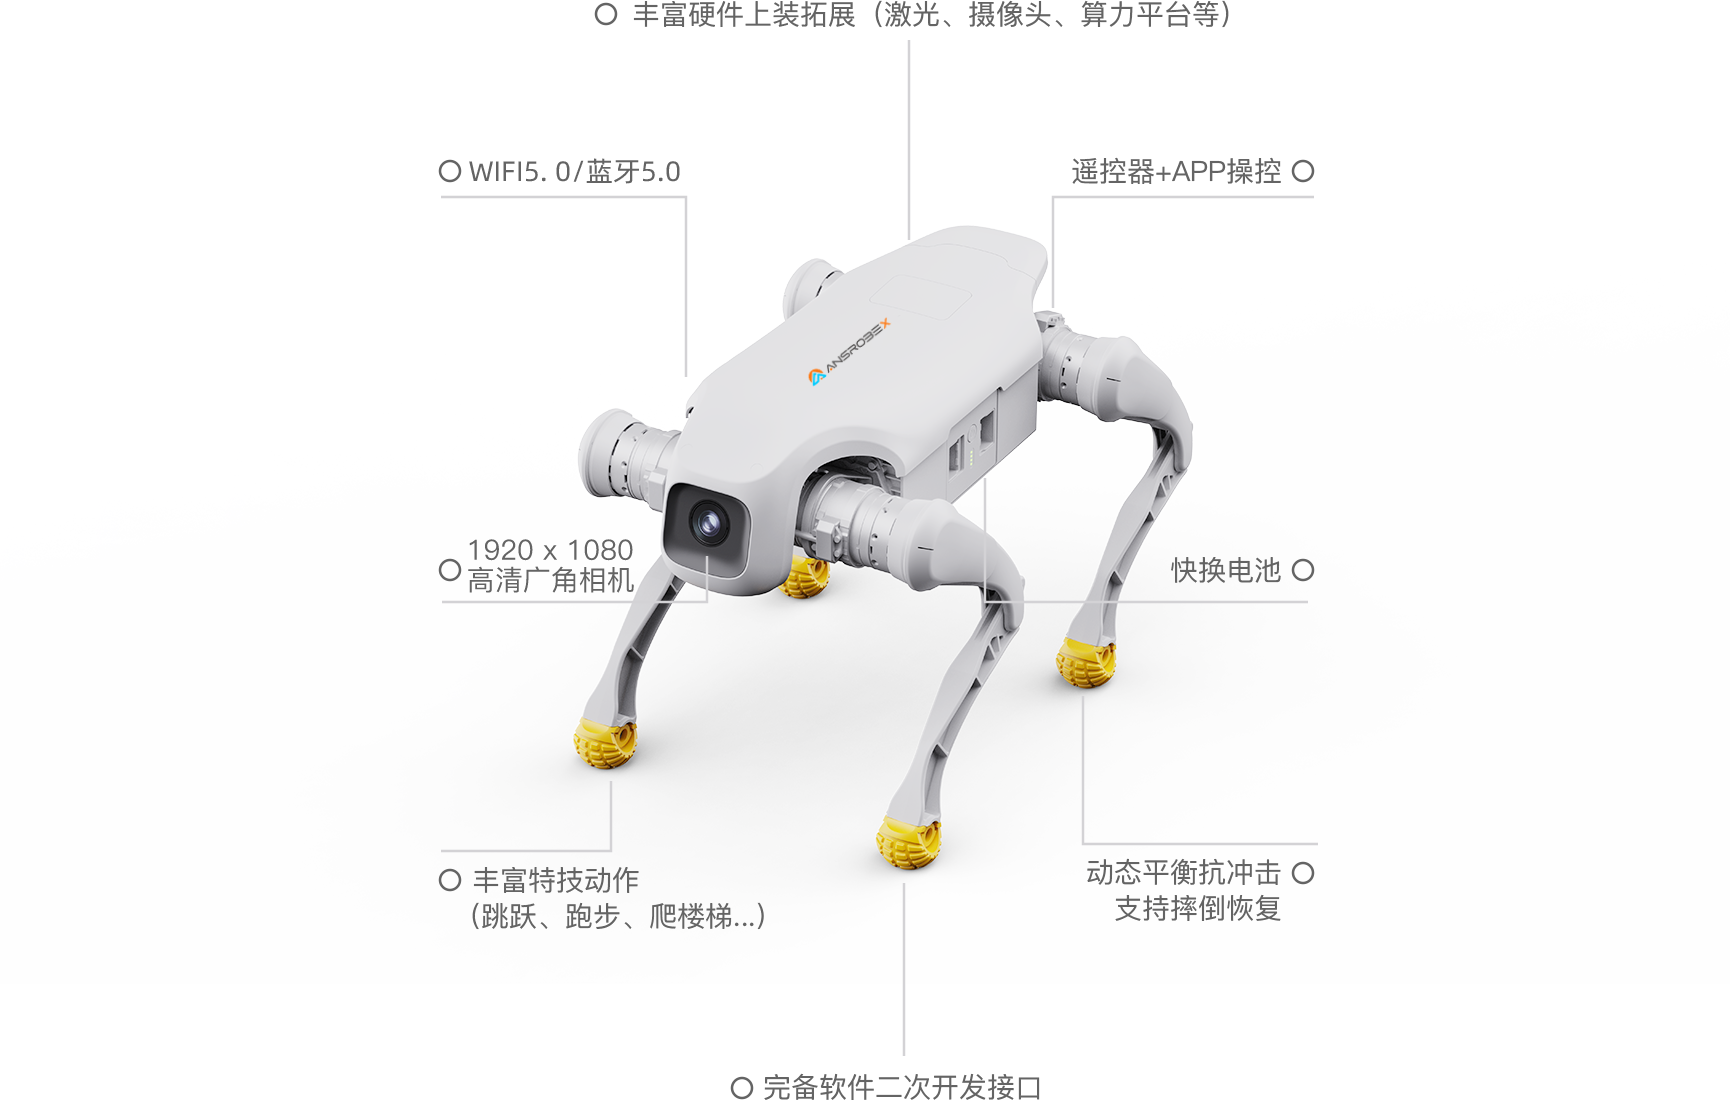
 防尘防水、高标准架构设计,整机可靠耐造。产品具备高防尘防水等级,可轻松应对溅水、潮湿、泥泞、沙尘等环境;机身采用铝合金真空压铸工艺,实现轻量化设计,核心部件经过密封防护与防腐处理。
强劲运动能力,从容挑战各种复杂路面。依托 RL 强化学习步态算法,机器人可自适应多样复杂地形,拥有自平衡、防倾倒、抗干扰能力;最高奔跑速度可达 3.7m/s,最大爬坡角度 40°,向前或向上跳跃离地高度可达 35cm,支持连续攀爬最高 16cm 的楼梯。
搭载高性能电机,高扭矩、耐冲击、免标定。48N・m 峰值扭矩,动力输出充沛,胜任复杂地形与高负载作业;经过百万次耐冲击测试,模组使用寿命长、抗冲击性能优异,适配多场景高强度工作;配备双编码控制器,无需零位标定,开机即可运行。
开发灵活,可适配各类模块及载荷上装。机身提供标准化接口,能够搭载多种上装模块,拓展丰富的场景应用;开放二次开发 SDK,支持载荷拓展,兼容定位模块、激光雷达、深度相机、RTK 模块、4G/5G 模块、图传模块等外设;同时提供 URDF 建模文件,支持在 Isaac‑sim、Mujoco 仿真环境中调试运行,智能跟随功能需要用户二次开发实现。
| 分类 | K1 Edu |
| 基本信息 | |
| 材质信息 | 铝合金+高强度工程塑料 |
| 站立尺寸长x宽x高 | 635mmx360mmx420mm |
| 卧倒尺寸长x宽x高 | 675mmx435mmx145mm |
| 整机重量(含电池) | 15.5kg |
| 工作温度 | 0°C~40°C |
| 自由度 | 整机自由度12,单腿3 |
| 充电时长 | 约1h(电量10%-90%) |
| 续航时间 | 约1-2h |
| 续航里程 | 6+1km |
| 性能参数 | |
| 基础算力 | 8核高性能CPU |
| 工作最大功率 | 3500W |
| 最大速度 | 3.5m/s |
| 额定载荷 | 5kg |
| 连续攀爬楼梯高度 | 16cm |
| 最大爬坡角度 | 30° |
| 跳跃起来离地高度 | 35cm |
| 关节参数 | |
| 执行器类型 | 高功率密度运动单元 |
| 最大关节扭矩 | 48N·m |
| 铝合金精密关节电机 | 12个 |
| 关节运动空间(机身) | -28°~28° |
| 关节运动空间(大腿) | -170°~66° |
| 关节运动空间(小腿) | 35°~156° |
| 相机FOV | DFOV122°,HFOV111°,VFOV70° |
| 传感器 | |
| IMU | 标配 |
| 功能列表 | |
| 标准动作 | 站立、卧倒、阻尼、俯仰身形、高低身形、水平转身 |
| 特技动作 | 向前跳、向上跳、双腿站立、后空翻、打招呼等 |
| 实时图像传输 | 支持 |
| 二次开发 | 支持 |
| 功能拓展接口 | 以太网口、USB接口、电源接口、SBUS接口、UART接口 |
| 电池 | 标称容量5Ah,额定容量4.6Ah 电压43.2V |
| 配件 | |
| 适配器 | 标配 |
| 充电座 | 标配 |
| 手持遥控器 | 标配 |
| 其他 | |
| 保修期 | 1年 |